動作の全体像(図解)
本書は,仮想デバイス一式が SteamVR 上でどのように見え,どのように操作・検証されるかを
スクリーンショットと実行結果で示す.画像はすべて scripts/capture_window.ps1 で対象ウィンドウ
だけを撮影したものであり,docs/images/ に置く.
1. 構成
 ┌──────────────┐  制御パイプ   ┌──────────────┐  ドライバパイプ  ┌─────────────────┐
 │ vrdummy-gui  │ ───────────▶ │ feeder core  │ ─────────────▶ │ driver_vrdummy   │
 │ vrdummy-cli  │  テキスト     │ (Engine)     │  docs/protocol  │ (vrserver 内)     │
 └──────────────┘  コマンド     └──────────────┘                 └────────┬────────┘
                                                                          │ OpenVR
                                                              ┌───────────┴───────────┐
                                                              │ SteamVR / アプリ       │
                                                              │ vrdummy_viewer, e2e,  │
                                                              │ VRChat                │
                                                              └───────────────────────┘
GUI・CLI・シナリオファイルは同じテキストコマンド(docs/control.md)を Engine に渡す.
Engine はワールド(全デバイスのポーズ・入力・表示パラメータ)を更新し,ドライバへ送る.
ドライバは SteamVR に HMD・コントローラ 2 台・トラッカー N 台として見える.
2. SteamVR から見た仮想デバイス
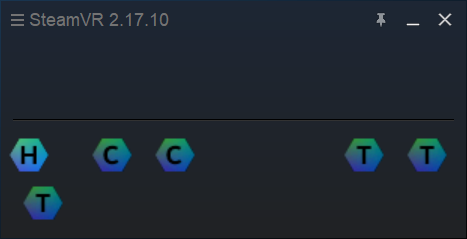
SteamVR の状態ウィンドウに HMD(H),コントローラ(C)2 台,トラッカー(T)3 台が並ぶ. フィーダ未接続のときは HMD だけが有効なポーズを持ち,他は追跡外(点滅表示)になる.
vrdummy_probe list の出力(フィーダ接続後,preset tpose 適用時):
index=0 class=hmd        serial=VRDUMMY-HMD-0  type=vrdummy_hmd        connected=1 valid=1 result=ok pos=[0.0000 1.5810 0.0000]
index=1 class=controller serial=VRDUMMY-CTRL-L type=vrdummy_controller connected=1 valid=1 result=ok pos=[-0.6970 1.3940 0.0000]
index=2 class=controller serial=VRDUMMY-CTRL-R type=vrdummy_controller connected=1 valid=1 result=ok pos=[0.6970 1.3940 0.0000]
index=3 class=tracker    serial=VRDUMMY-TRK-3  type=vrdummy_tracker    connected=1 valid=1 result=ok pos=[0.0000 0.9010 0.0000]
index=4 class=tracker    serial=VRDUMMY-TRK-4  type=vrdummy_tracker    connected=1 valid=1 result=ok pos=[-0.1000 0.0500 0.0000]
index=5 class=tracker    serial=VRDUMMY-TRK-5  type=vrdummy_tracker    connected=1 valid=1 result=ok pos=[0.1000 0.0500 0.0000]
3. GUI(vrdummy-gui)
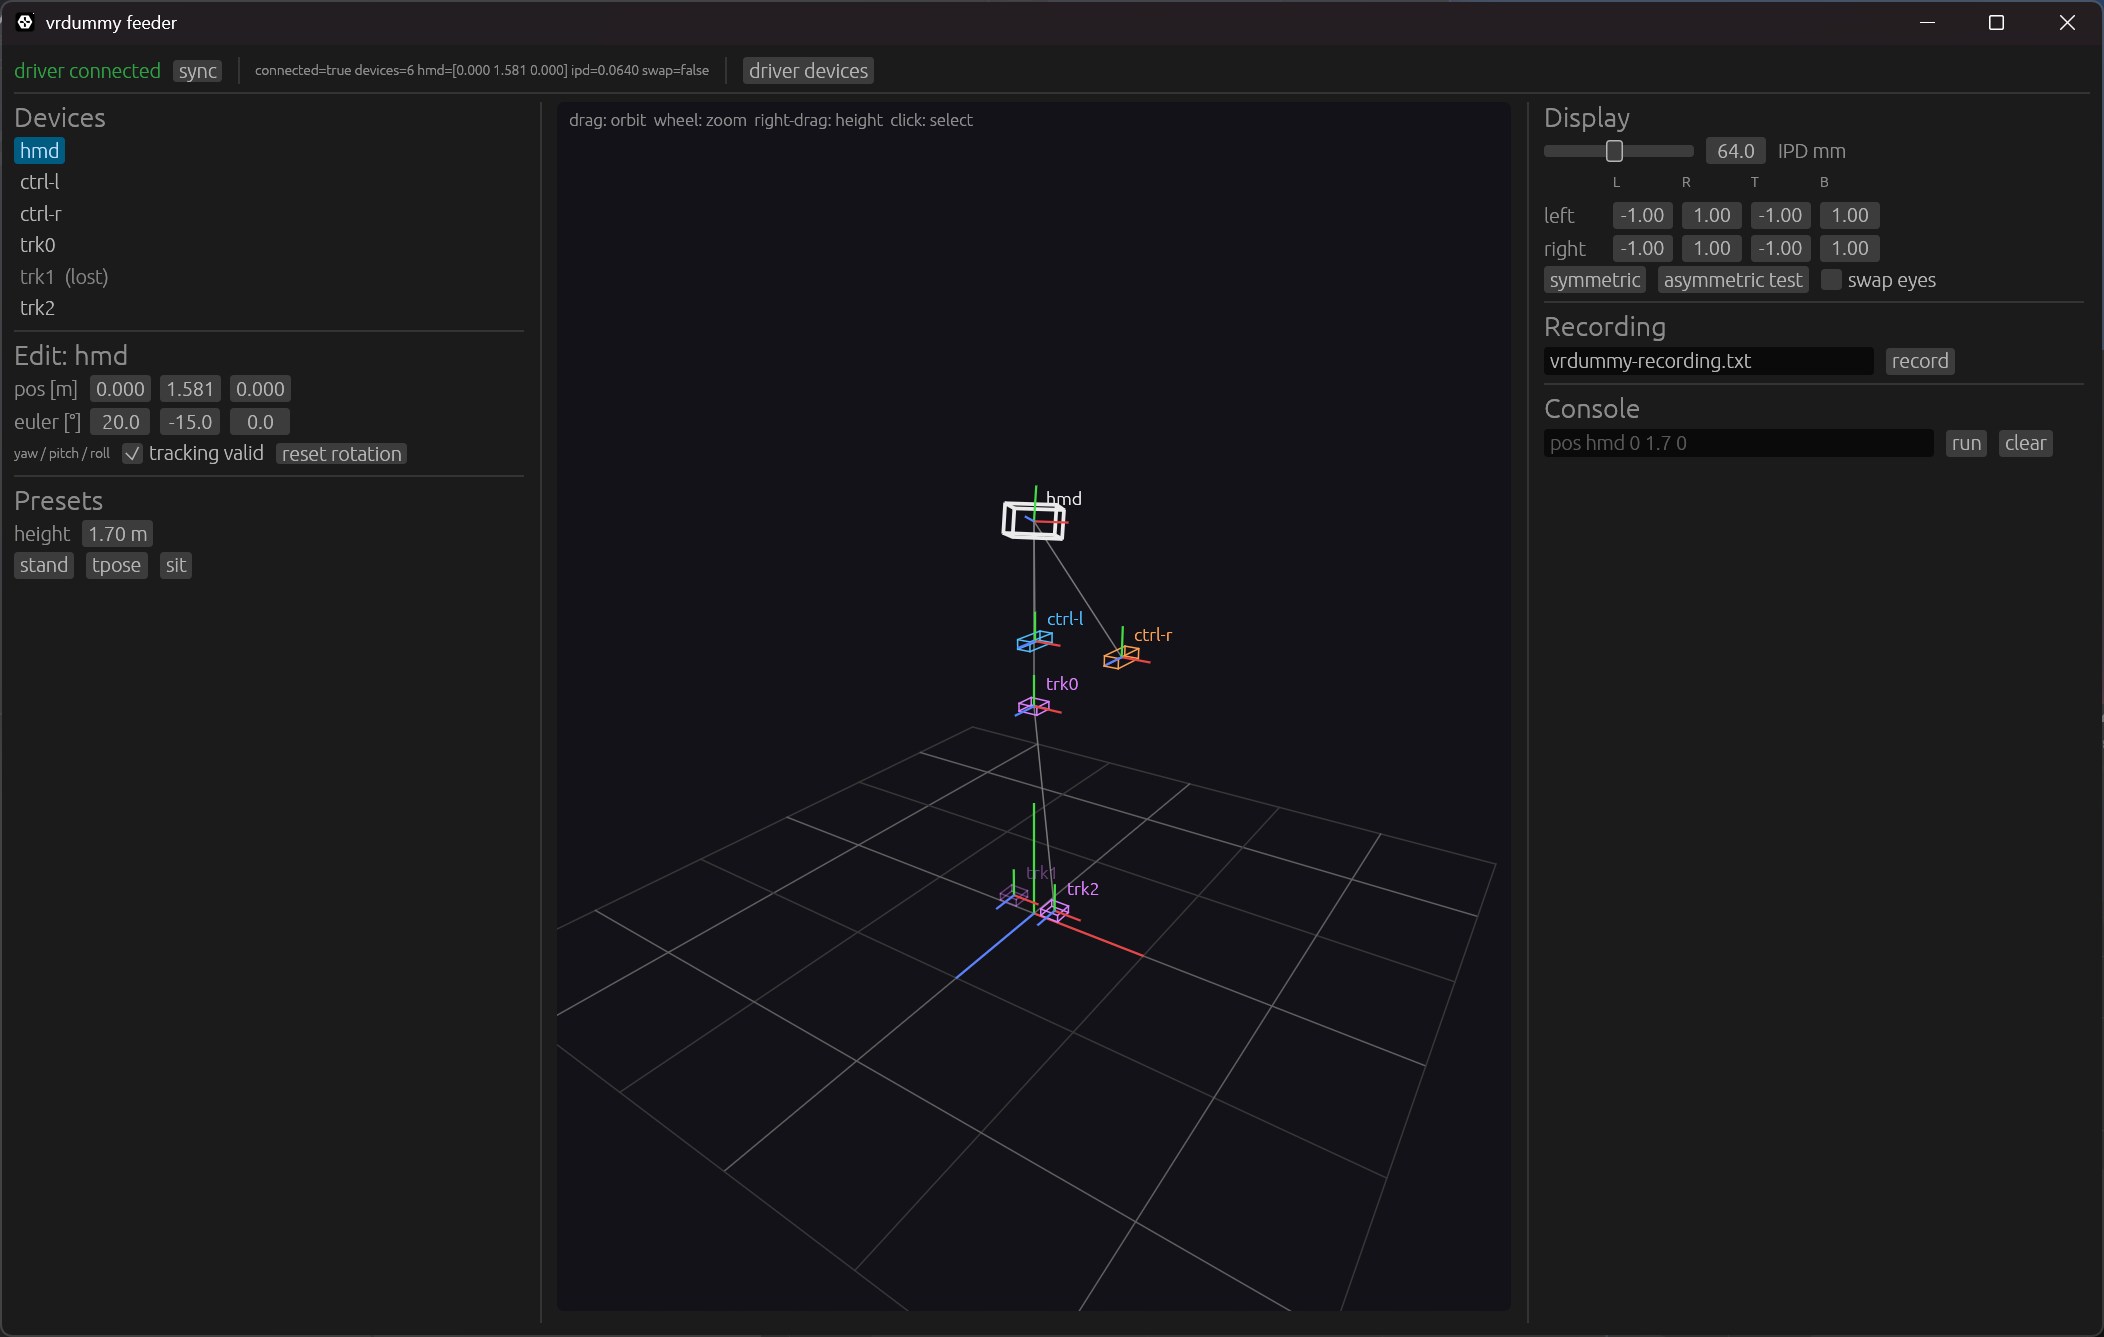
3 列構成で,要素ごとに整理している.
- 左列: デバイス一覧(追跡喪失中は減光して
(lost)を付す),選択中デバイスの編集 (位置 [m],オイラー角 [°],追跡有効,回転リセット),プリセット(身長指定で stand / tpose / sit). コントローラを選ぶとボタン群(トグル)と,トリガ・グリップ・スティックのスライダが現れる. - 中央: 3D ビュー.床グリッド(0.5 m / 1 m),原点の世界軸(X 赤,Y 緑,Z 青),各デバイスの 枠と軸,HMD‐腰‐両足・HMD‐両手の骨格リンク,選択中デバイスの強調.左ドラッグで回転, ホイールで拡縮,右ドラッグで注視点の高さ,クリックでデバイス選択.
- 右列: IPD,片目ごとの投影(対称・非対称テスト),左右入替,記録,コマンドコンソール.
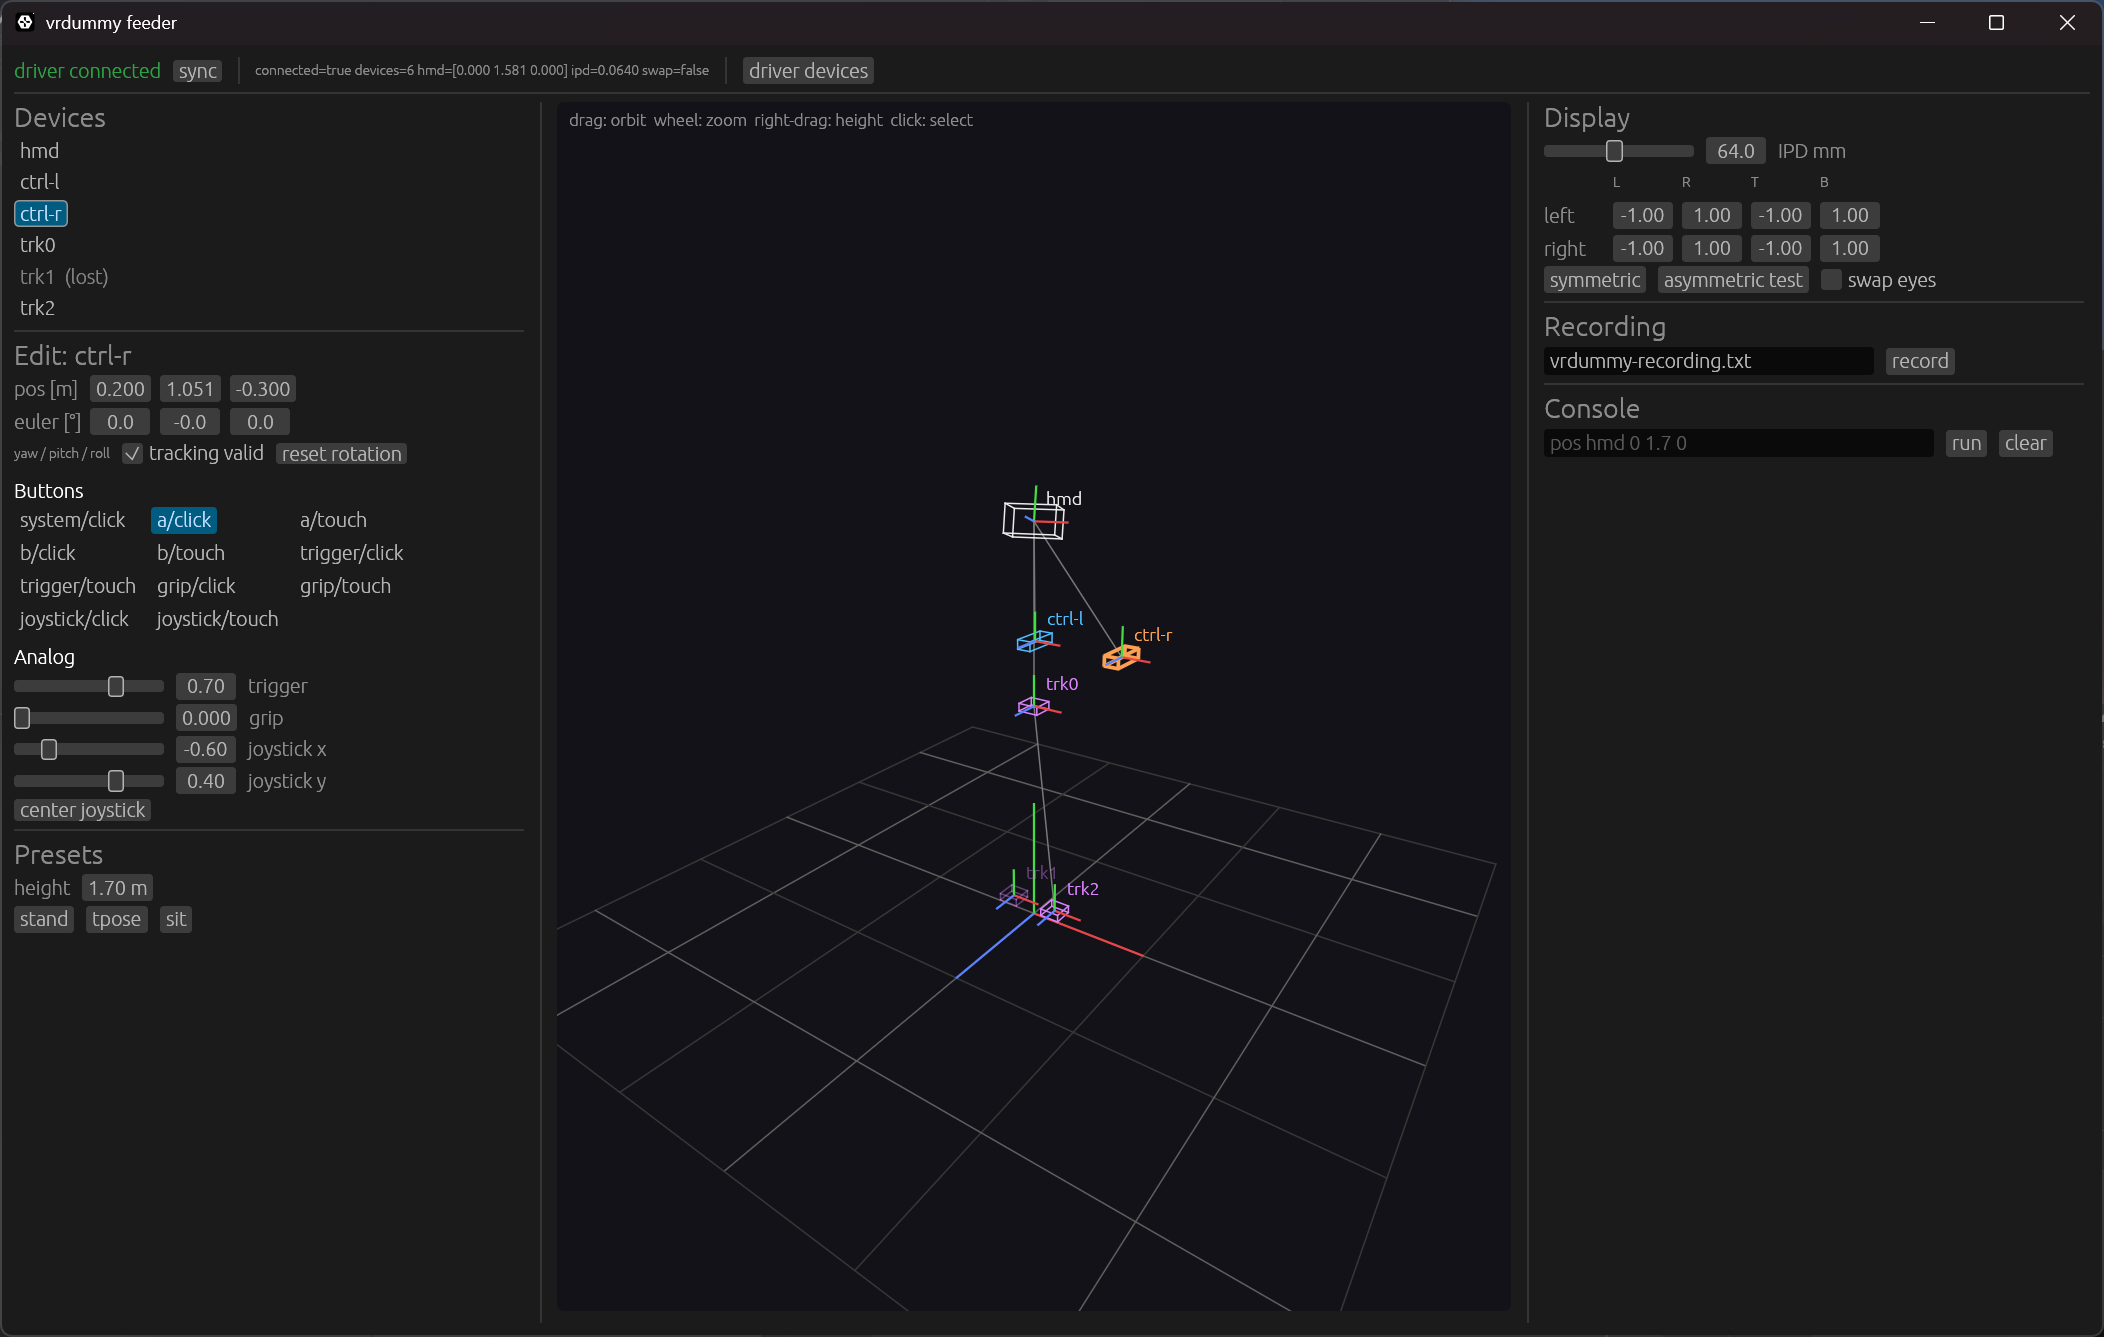
ウィジェットの値はエンジンのワールドから毎フレーム読み戻すため,CLI やシナリオで変更した
状態(図では preset stand 1.7 の後に CLI で設定した HMD の向き,右手の A ボタン・トリガ・
スティック,valid trk1 0 による追跡喪失)がそのまま表示される.
4. HMD 内の表示(vrdummy_viewer)
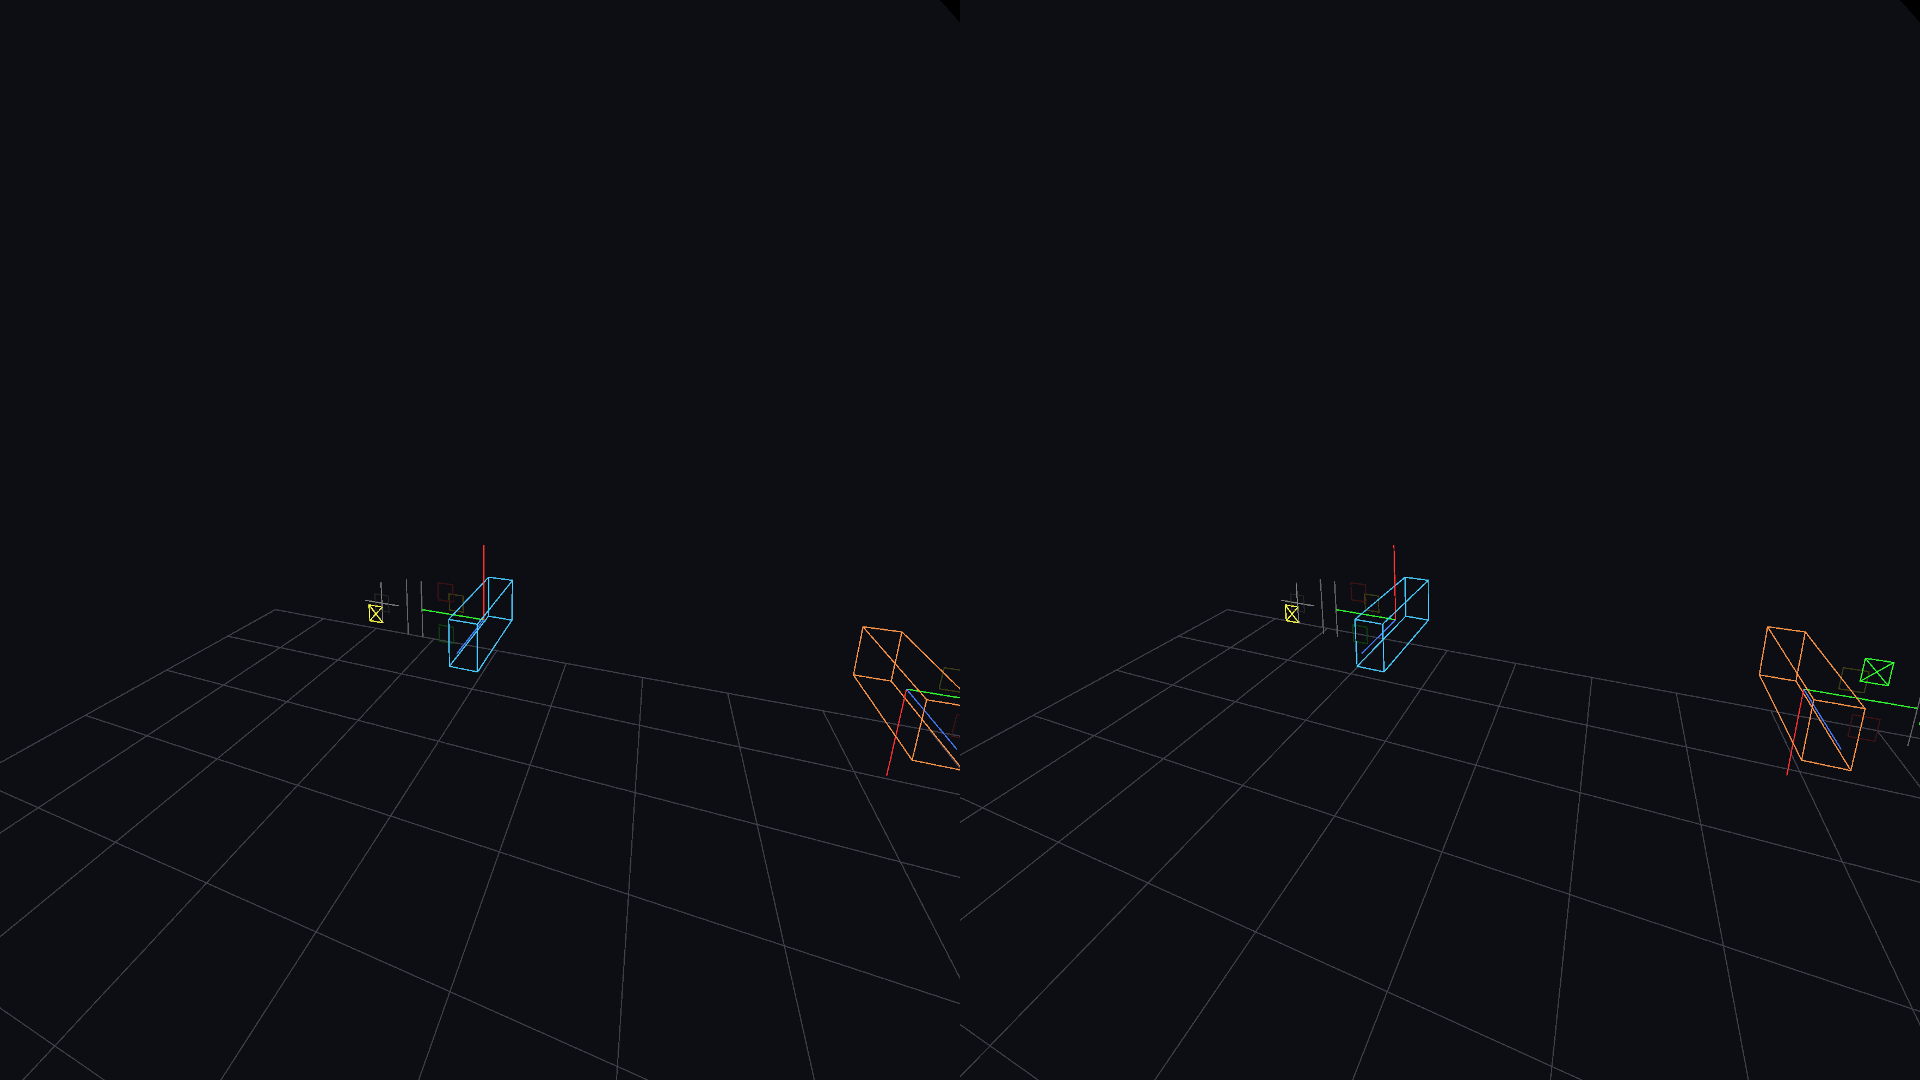
vrdummy_viewer は床グリッド(0.5 m / 1 m),原点の世界軸(X 赤,Y 緑,Z 青),各デバイスの
軸ギズモと枠,コントローラのボタン・トリガ・グリップ・スティックの状態を両眼に描画して
コンポジタへ提出する.図は拡張モードの Headset Window(コンポジタ出力,左右の眼が並ぶ)を
撮影したもので,左手(青)と右手(橙)の枠,左手のスティック位置の指示子(黄),右手の
A ボタン点灯(緑)が見える.このとき GUI 側で非対称投影(proj -1.2 0.8 -1 1 -0.8 1.2 -1 1)を
適用しているため,左右の眼で視野の切り取りが異なる.SteamVR の VR ビューでも同じ映像を
確認できる.
コンソールには同じ内容を数値で出力する:
---- frame 366  (pos m, euler deg: yaw pitch roll)
 0 hmd  VRDUMMY-HMD-0    ok       pos=[  0.000   1.581   0.000] euler=[   20.0   -15.0     0.0]
 1 ctrl VRDUMMY-CTRL-L   ok       pos=[ -0.250   1.300  -0.600] euler=[    0.0    -0.0    90.0]
 2 ctrl VRDUMMY-CTRL-R   ok       pos=[  0.250   1.300  -0.600] euler=[    0.0    -0.0   -90.0]
 3 trk  VRDUMMY-TRK-3    ok       pos=[  0.000   0.901   0.000] euler=[    0.0    -0.0     0.0]
 4 trk  VRDUMMY-TRK-4    ok       pos=[ -0.100   0.050   0.000] euler=[    0.0    -0.0     0.0]
 5 trk  VRDUMMY-TRK-5    ok       pos=[  0.100   0.050   0.000] euler=[    0.0    -0.0     0.0]
   left  active=1 a=0 b=0 js_click=0 trigger=0.00 grip=0.00 joystick=[-0.60  0.40]
   right active=1 a=1 b=0 js_click=0 trigger=0.70 grip=0.00 joystick=[ 0.00  0.00]
   eyes: ipd=0.0640  projL=[-1.00 1.00 -1.00 1.00] projR=[-1.00 1.00 -1.00 1.00] dashboard=0 input=1
5. E2E の結果(SteamVR 2.17.10 実機)
scripts/integration/steamvr_e2e.ps1 の出力(抜粋):
== register driver
== start SteamVR
  PASS virtual HMD visible to OpenVR clients
== chaperone: standing origin = raw origin, 3 m x 3 m
  PASS chaperone committed
  PASS calibration ok
== start feeder
  PASS feeder connected to driver
== e2e scenarios
  PASS vrdummy_e2e scenarios            (S1-S8, 127 assertions)
== e2e scenario S9: VRChat default bindings
  PASS VRChat bindings                   (30 assertions)
== scenario file via vrdummy-cli scenario
  PASS scenario completed
  PASS hmd at the scenario's final position
== trackers lose tracking without the feeder
  PASS tracker out of range
  PASS hmd keeps its last pose
== chaperone persists across a SteamVR restart
  PASS calibration ok after restart without re-commit
  PASS play area kept
== result: 0 failure(s)
| シナリオ | 検証内容 |
|---|---|
| S1 | 列挙,クラス,左右の役割(GetTrackedDeviceIndexForControllerRole) |
| S2 | 全デバイスの静的位置(許容 0.02 m)と HMD のヨー |
| S3 | HMD を 20 段階で 1 m 移動し,観測値が単調に増加して到達 |
| S4 | A/B,トリガ,グリップ,スティック,スティック押下が SteamVR Input のアクションに到達(両手を区別) |
| S5 | IPD 0.07 m で眼の変換が ±0.035 m |
| S6 | valid trk0 0/1 で追跡外と復帰 |
| S7 | move / euler / preset の連続コマンド |
| S8 | シャペロン較正 OK,standing 原点 = raw 原点,3 m × 3 m,ユニバース ID |
| S9 | VRChat の app key を名乗り VRChat のマニフェストを読み込んだ状態で,move / rotate / jump / interact / grab / menu / trigger_axis が反応 |
6. VRChat での利用
注意: 実機の HMD(PICO 4 など)を使う日はダミードライバの登録を解除する.併用する場合は トラッカーのみの構成にする(README「実機 HMD と併用するときの注意」).
install_driver.ps1でドライバを登録し,SteamVR を起動する.初回のみvrdummy_probe chaperoneを実行する.vrdummy-guiまたはvrdummy-cli runを起動する(制御パイプを提供).- VRChat を起動する.
vrdummy_controller用の既定バインディングがドライバに同梱されているため, そのまま移動(左スティック),回転(右スティック),ジャンプ(右 A),インタラクト(トリガ), つかむ(グリップ),メニュー(B)が使える. - 全身トラッキングは
preset tpose <身長>で T ポーズにし,VRChat のキャリブレーションを 両手のトリガ(input ctrl-l trigger/value 1とtrigger/click 1,右手も同様)で確定する.
VRChat の grab はグリップをボタンとして扱い,SteamVR が grip/value の閾値から押下を判定する.
grip/click だけでなく grip/value 1 も与えること(GUI のグリップスライダは value を送る).